行业资讯
码坯机怎么做到毫米级定位?夹手气压与层高检测的闭环逻辑
码坯机毫米级定位的工程挑战
在自动化砖坯生产线上,码坯机承担着将湿坯或干坯码放到窑车、托盘上的任务。随着制品规格多样化与生产线节拍加快,传统机械挡块定位已难以满足高质量坯体的搬运要求。近年来,夹手气压反馈与层高检测技术被引入码坯机的控制体系,二者通过闭环逻辑实现毫米级定位,为砖坯自动化搬运提供了一种高可靠的工程方案。
夹手气压:力度感知与自适应抓手
夹手是码坯机执行动作的末端部件,其气压状态直接影响坯体被抓取时的受力分布。传统夹手多以固定压力抓取,坯体尺寸偏差或码放不平整时,容易出现局部受力过大、坯体裂纹或滑移等现象。现代设计将气压传感器嵌入夹手气路中,实时监测夹持过程中的压力变化,从而把“接触状态”转化为可量化的电气信号。
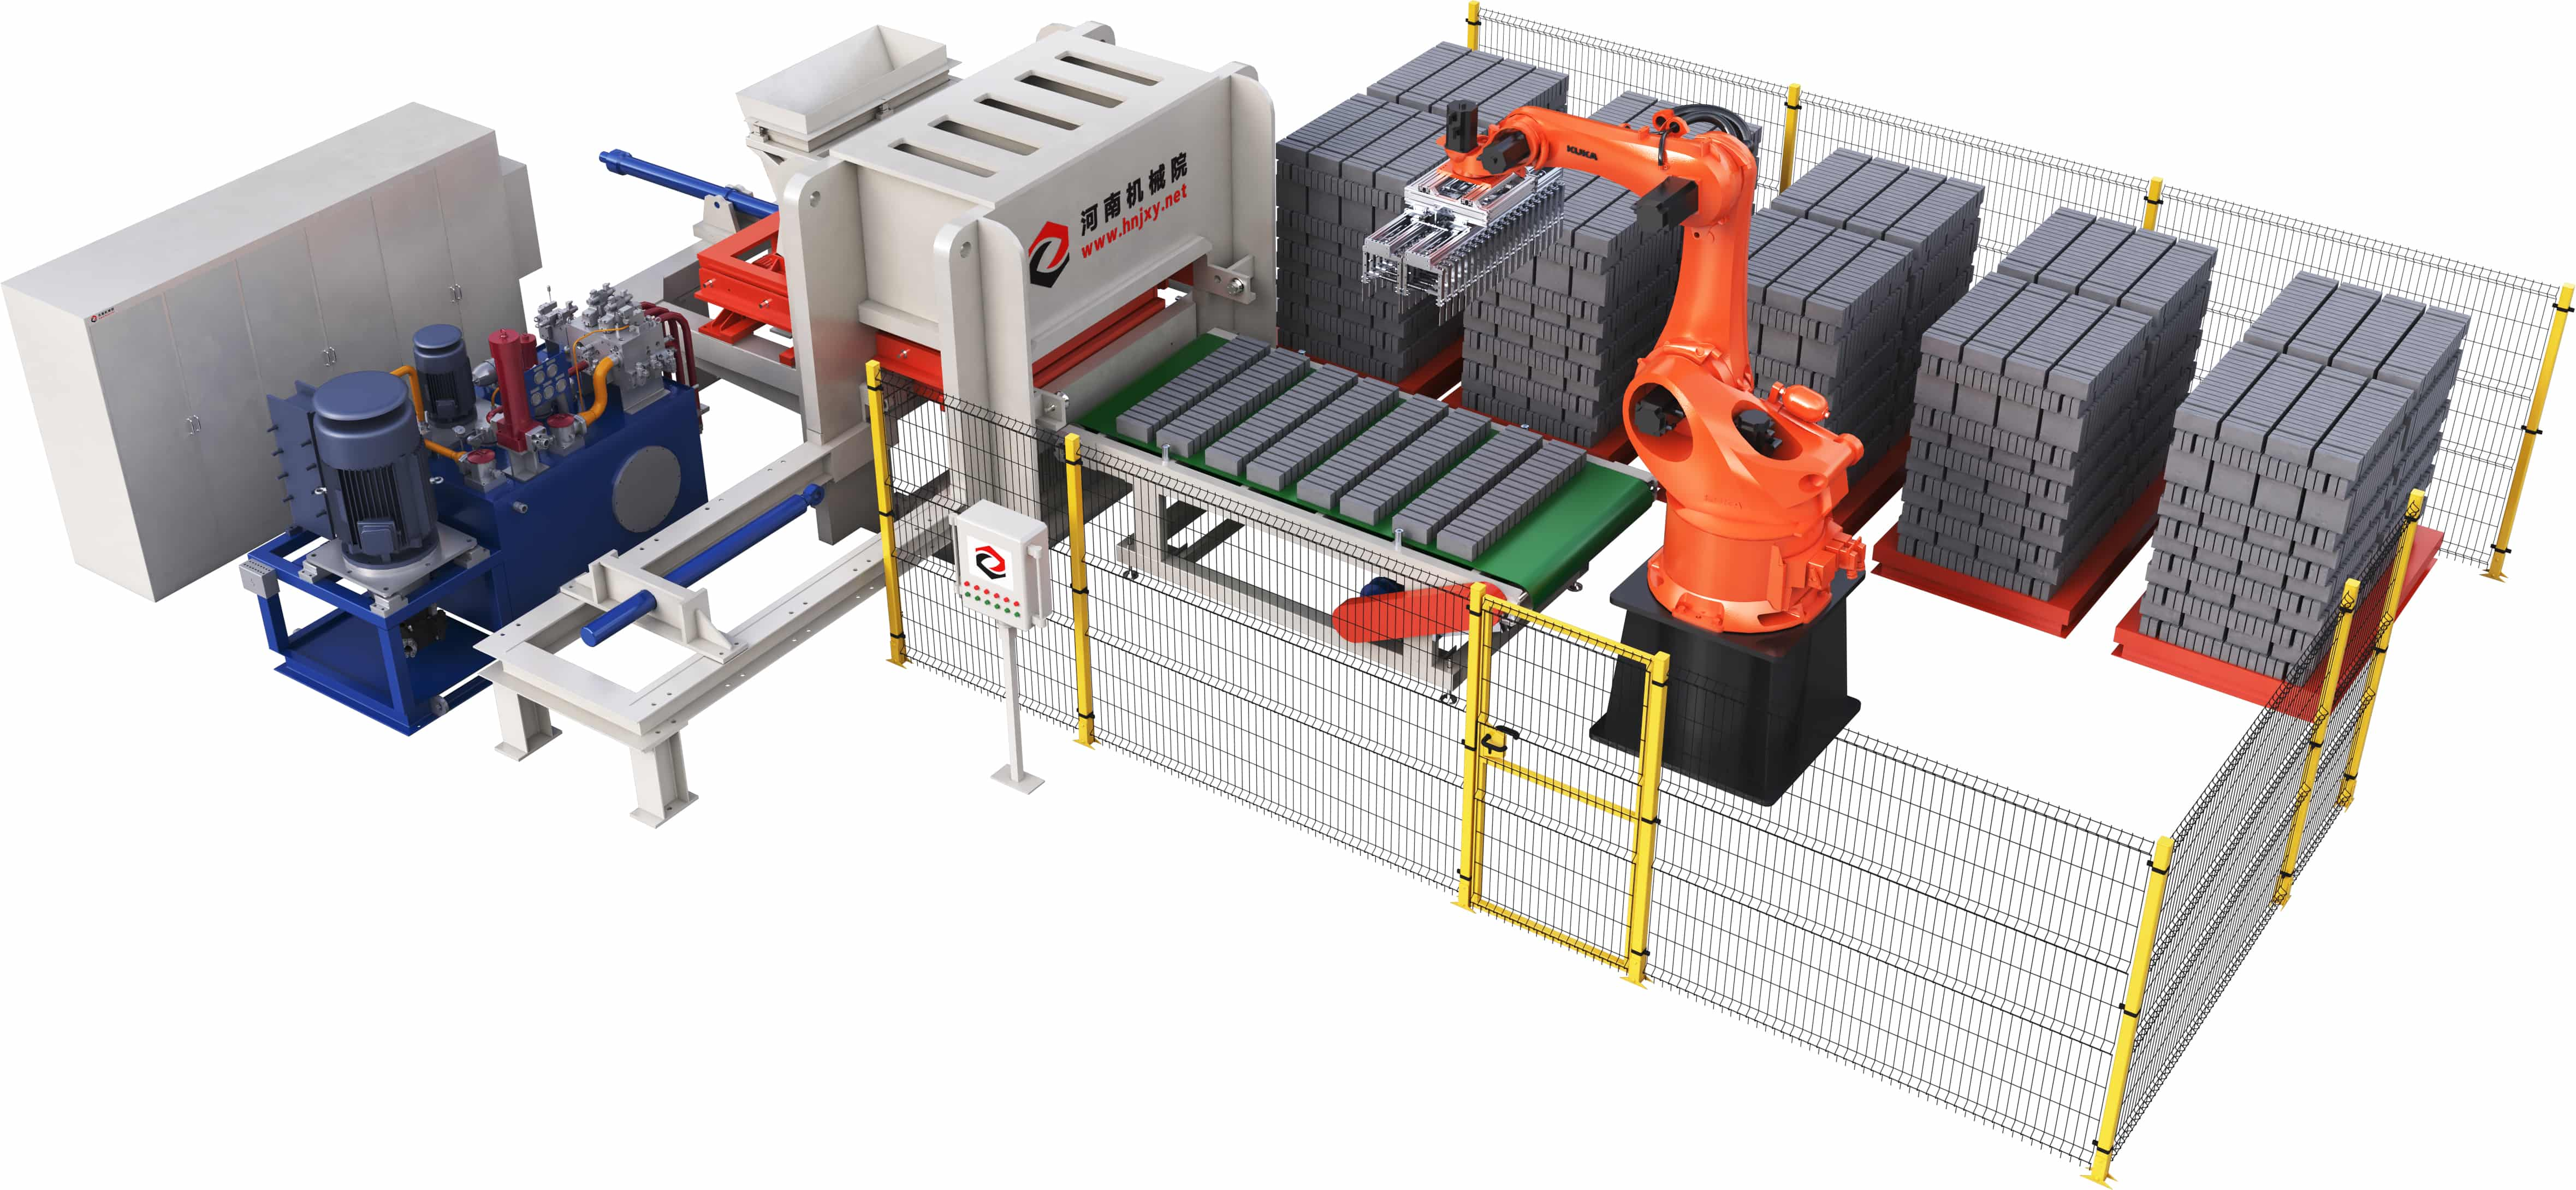
气压反馈在定位逻辑中的核心作用体现在三个方面:一是接触检测,夹手接触坯体瞬间,气路压力会发生特征性突变,控制系统据此判定抓取动作起始点;二是夹持力自适应,根据气压值动态调节夹紧力,防止软坯变形或硬坯滑移;三是偏载识别,若夹手两侧气压出现差异,说明坯置倾斜,系统可立即修正机械臂的夹持姿态。这一系列动作均发生在毫秒级时间内,为后续毫米级定位提供稳定的力学前提。
- 接触检测:利用气压突变触发抓取时序,避免空行程误差;
- 夹持力自适应:按坯体强度实时调节压力,减少夹持变形;
- 偏载识别:通过左右气路压差反馈,主动校正夹手角度。
层高检测:高度基准的动态重构
码坯机作业对象是逐层堆叠的坯体,每一层码放后,整垛高度会发生变化。如果仅依赖固定程序控制下降行程,累积误差将导致夹手撞击坯体或悬空抓取。层高检测装置通常采用激光测距传感器或位移传感器,安装在码坯机龙门架或夹手侧面,在每次抓取前对当前垛面高度进行非接触式测量。
层高数据的价值在于为气压反馈提供高度参考系。夹手气压只能说明“是否碰到坯体”,但无法回答“应该在哪里碰到坯体”;层高检测则预先估算出坯体表面的理论位置。两者结合后,控制器将实测层高与预设码放模型进行比对,计算出因坯体厚度公差、窑车变形或前序码放误差引起的高度偏差,并据此调整夹手下降终点。由此,夹手既不会因行程不足而空抓,也不会因过度下降而对下层坯体造成冲击。
闭环逻辑:气压-层高联合控制算法
毫米级定位的真正实现,依赖两个反馈信号的深度融合。层高传感器提供大范围的位置先验,气压传感器提供局部的接触后验,二者在控制算法中形成“预测—接触—修正—执行”的闭环链路:首先,层高数据将夹手快速引导至目标高度附近;随后,夹手以低速接近坯体,气压信号检测接触边界;一旦压力值达到触发阈值,系统立即冻结当前高度坐标,并与此前的层高预测值做差分计算,将差值作为当前抓取层的定位补偿量写入控制参数。
这种闭环结构具有较强的抗干扰能力。例如,当坯体因干燥收缩导致实际厚度小于标准值时,层高检测会发现整垛高度偏低,气压反馈则会在预期位置之下提前触发,控制器可识别这种系统性偏差并自动修正后续层数。反之,若某一层坯体表面存在局部凸起,夹手一侧气压会先行升高,控制系统可据此调整夹手水平姿态,避免整体定位被局部形貌误导。通过多周期迭代,定位误差被逐步收敛至毫米级范围。
总结与展望
码坯机毫米级定位并非依赖单一的传感器或执行机构,而是夹手气压感知与层高检测协同闭环的工程结果。气压反馈解决了“夹得稳”的问题,层高检测解决了“找得准”的问题,后通过实时融合算法将两者统一于同一控制周期内,形成现代码坯机高精度作业的技术底座。随着视觉识别与边缘计算进一步引入,未来码坯机有望在复杂坯型、随机码放等场景中实现更灵活的自适应定位,为砖瓦行业自动化升级提供更大的想象空间。